光通訊CPO與電路板微孔檢測:
高精度孔輪廓檢測實務
孔的輪廓只要偏幾微米,在電路板上是良率問題,在光通訊CPO上則直接變成插入損耗。這篇用實際量測影像,說明孔徑、真圓度與塞孔破洞是怎麼被自動量出來的。
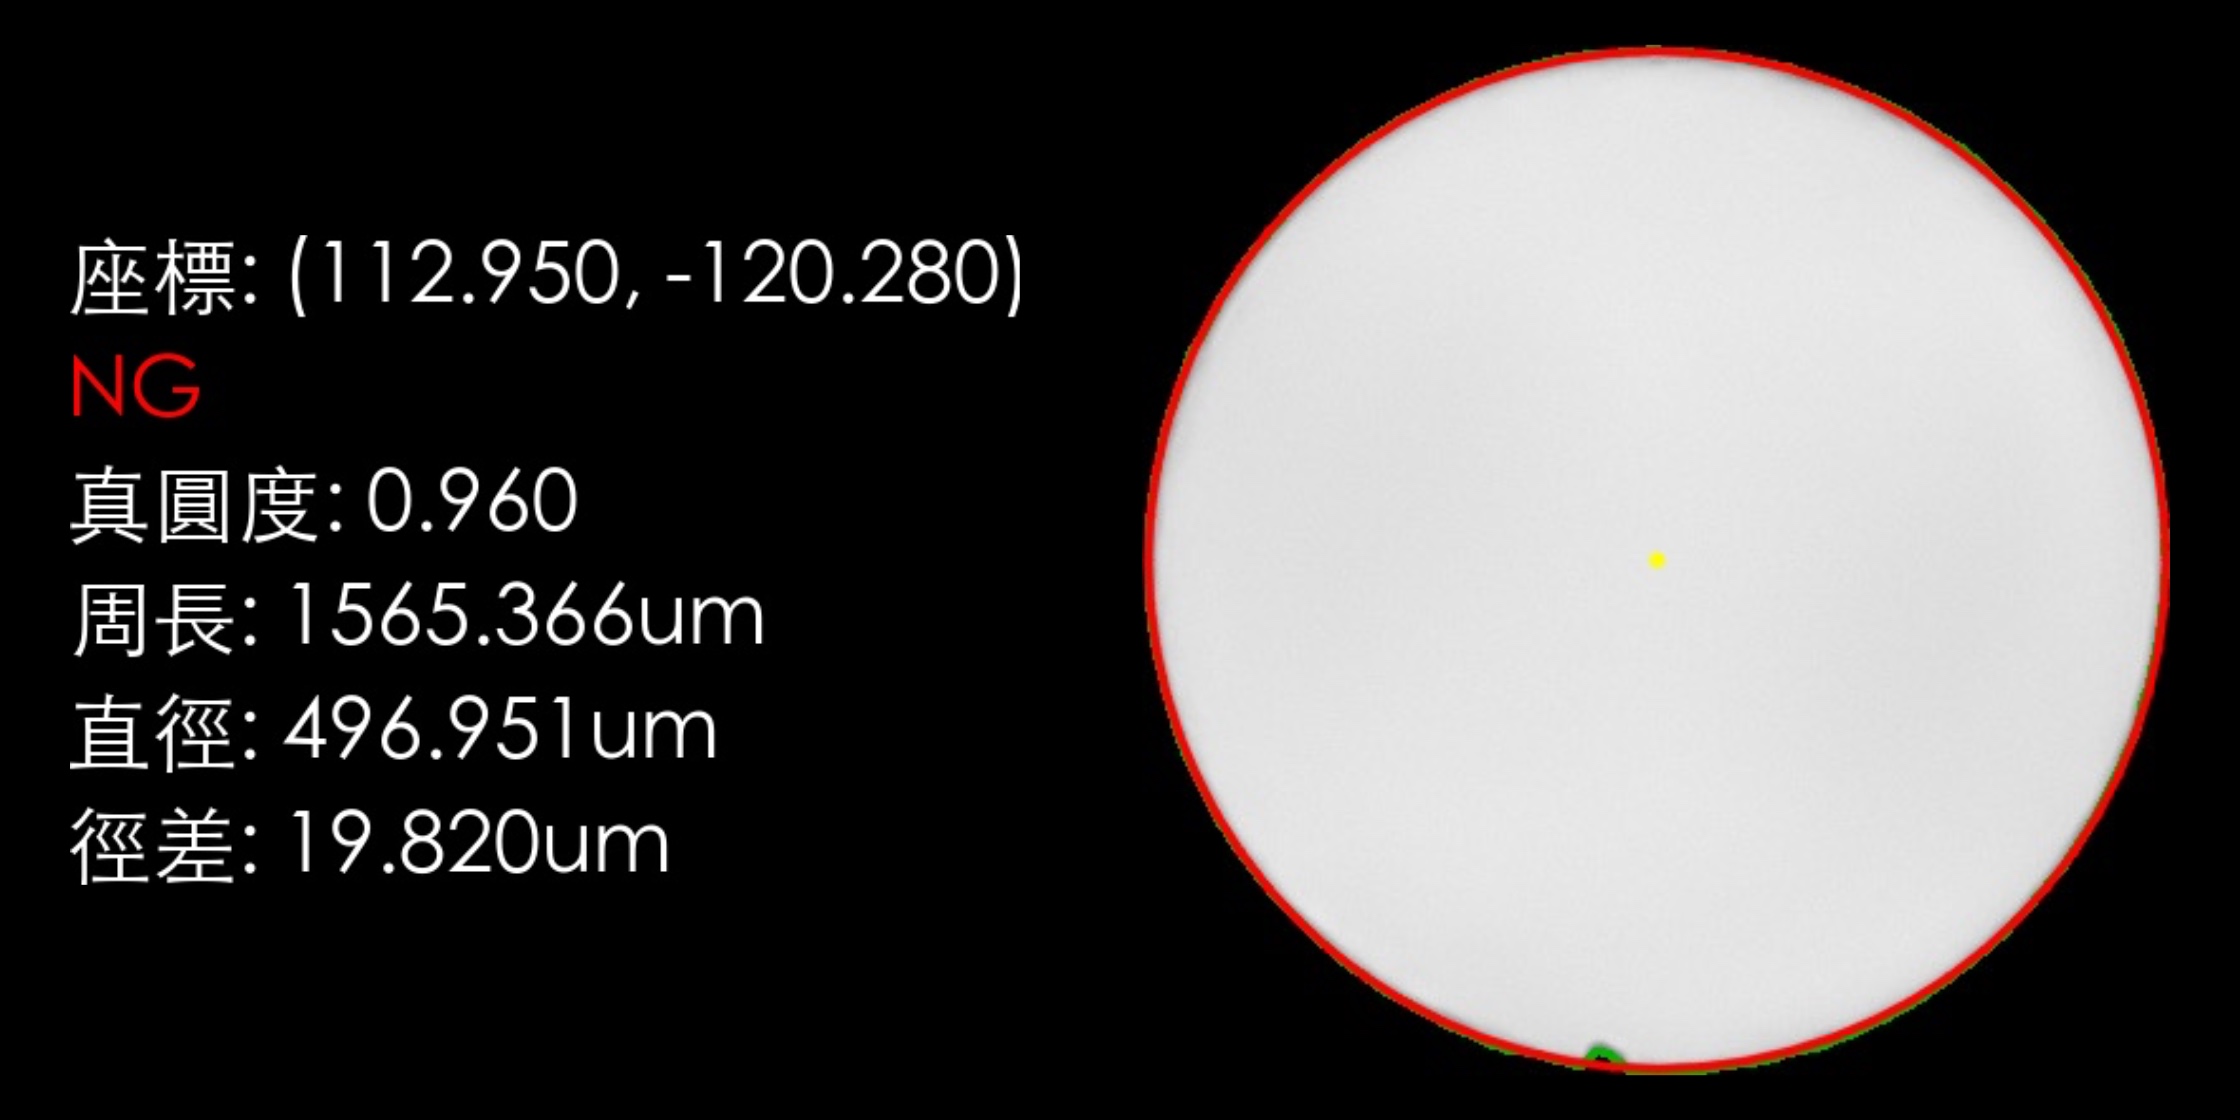
先講結論:孔的檢測難點不在「看不看得見」,而在量得夠不夠準、跑得夠不夠快、座標對不對得上。這三件事決定了一套設備能不能真的用在產線上,而不只是實驗室裡的漂亮照片。
而孔輪廓的精度要求,在不同產業差距很大:電路板與 IC 載板追求的是大量孔的全檢與節拍;光通訊CPO元件則因為光耦合的特性,把對準精度直接推到次微米等級。本文先用電路板塞孔說明量測邏輯,再延伸到光通訊CPO的 FAU 與 MPO 應用。
孔的不良,其實分成三類
把「鑽孔檢測」當成一件事,是導入失敗最常見的起點。實際上孔的不良至少分成三種,判定邏輯與所需解析度都不一樣:
- 塞孔異常(樹脂塞孔 via plugging):塞孔不飽滿、內部氣泡、表面凹陷或破洞(void)。這類靠灰階與形貌差異判定。
- 孔 Miss:該有孔的位置沒有孔、或未貫通。這類靠座標比對判定,屬於有無問題,不需要極高倍率。
- 孔徑偏差與孔偏移:孔徑超出公差、真圓度不足、孔位偏離設計座標。這類是量測問題,精度直接取決於影像解析度。
分清楚之後才有意義的下一步:你要抓的是哪一類,決定了該配多少解析度、跑得多快、以及要不要輸出座標。
塞孔破洞:把「一顆比較暗的孔」變成可判定的訊號
下面這組是同一個視野、3µm/px 解析度下的原始影像與軟體處理後的結果。原圖裡六個塞孔看起來差別不大,但中間那一顆明顯偏暗——塞孔飽滿時表面反射均勻,內部有破洞或凹陷時會形成局部陰影,灰階就會掉下來。
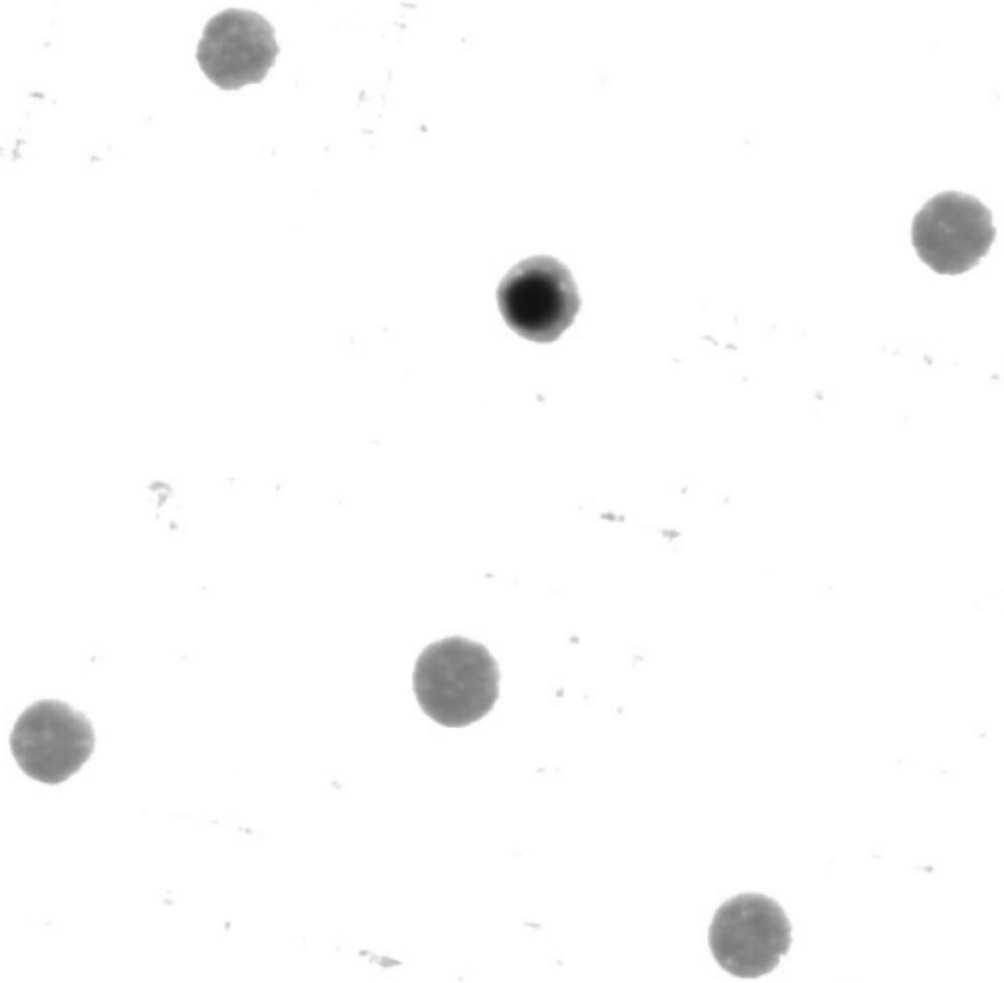
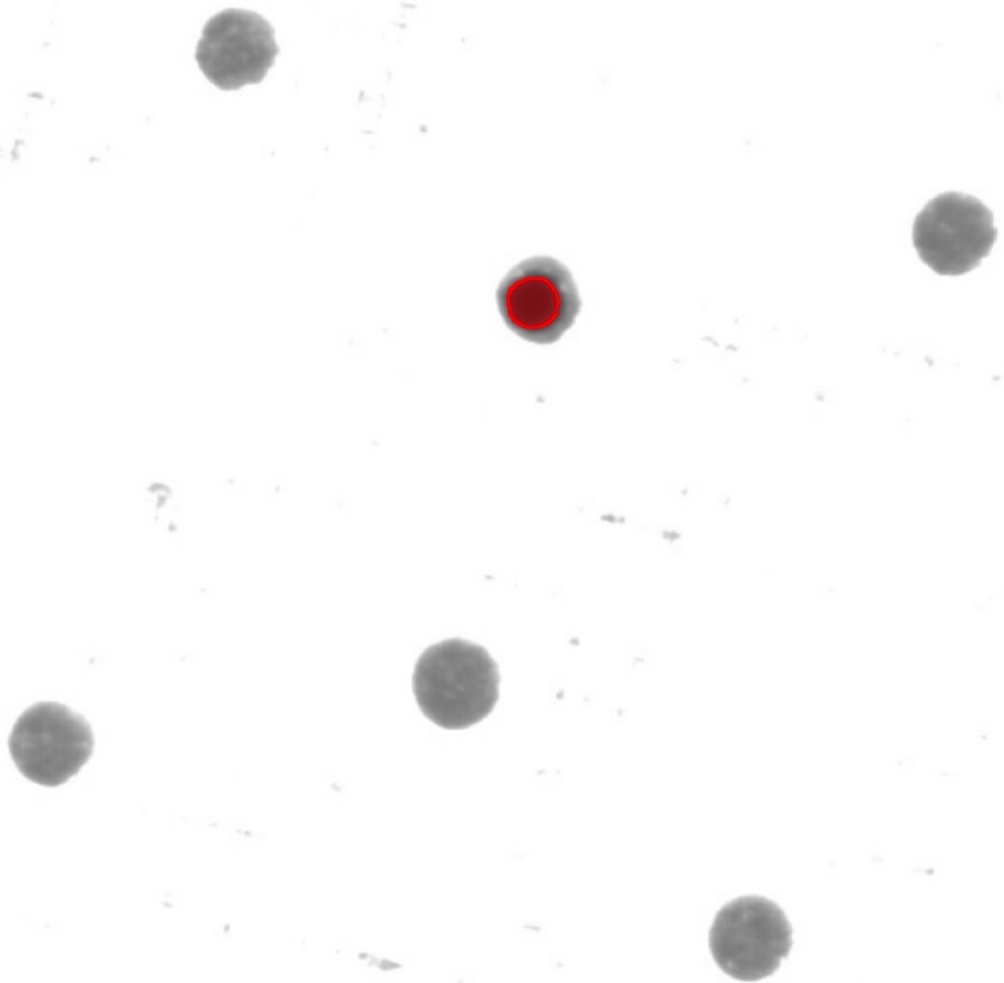
關鍵在於不能只用固定灰階門檻。銅面紋理、光源均勻度、板材批次差異都會讓整體灰階漂移,門檻寫死就會今天過殺、明天漏檢。實務上是取同一視野內其他孔作為相對基準,再看單孔的偏離程度——這樣光源衰減或換批次時,判定仍然穩定。
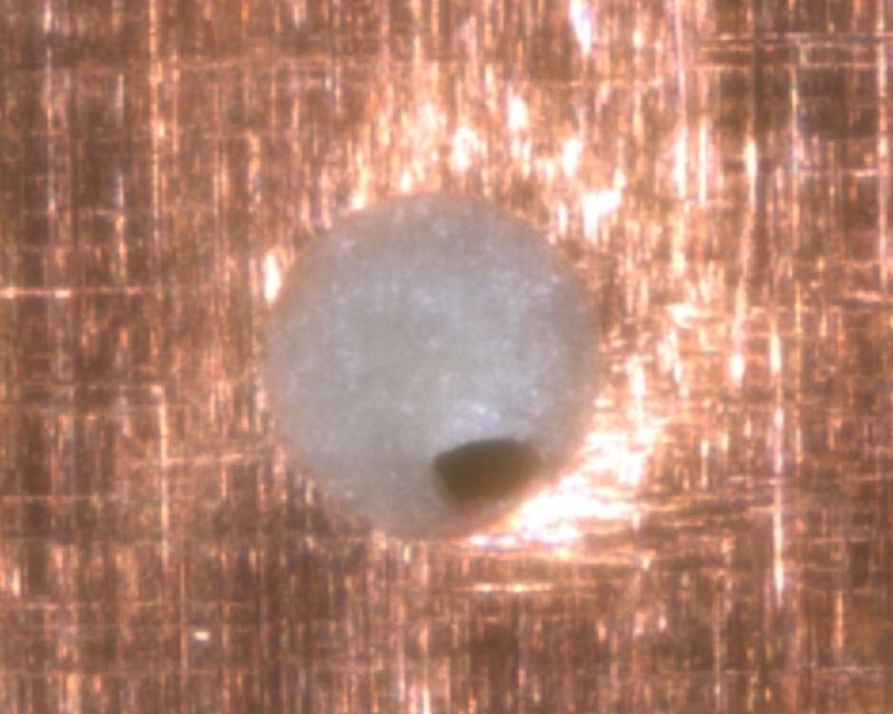
若要進一步確認破洞的形貌與大小,就提高倍率直接看:
孔徑與真圓度:量到小數點後三位
孔徑量測本身不難,難的是量得穩。同一個孔換個光源、換個操作員重量一次,數字要對得上,才有做 SPC 的價值。下表是目前的量測規格:
| 項目 | 規格 |
|---|---|
| 孔徑範圍 | Ø50 – 500 µm |
| 影像解析度 | 0.2 – 1.25 µm/px(依機型與視野配置) |
| 自動量測項目 | 孔徑(diameter)、周長(perimeter)、徑差、真圓度(roundness) |
| 自動檢出項目 | 塞孔異常、孔 Miss、孔偏移 |
| 輸出 | 每孔座標與量測值、判定結果、可匯出報表 |
以本文開頭那張量測畫面為例:該孔直徑 496.951µm、周長 1565.366µm、徑差 19.820µm、真圓度 0.960。真圓度 0.960 看起來很接近 1,但因為徑差接近 20µm,已超出該產品的公差設定,因此判定 NG。這正是自動量測的價值——人眼看那個孔是圓的。
客戶最常問的三個問題
一秒可以檢查多少孔?
這題沒有單一答案,但有明確的算法:單一視野內的孔數 × 每秒取像張數。真正的取捨在於——解析度越高,視野越小,每個視野涵蓋的孔數就越少。
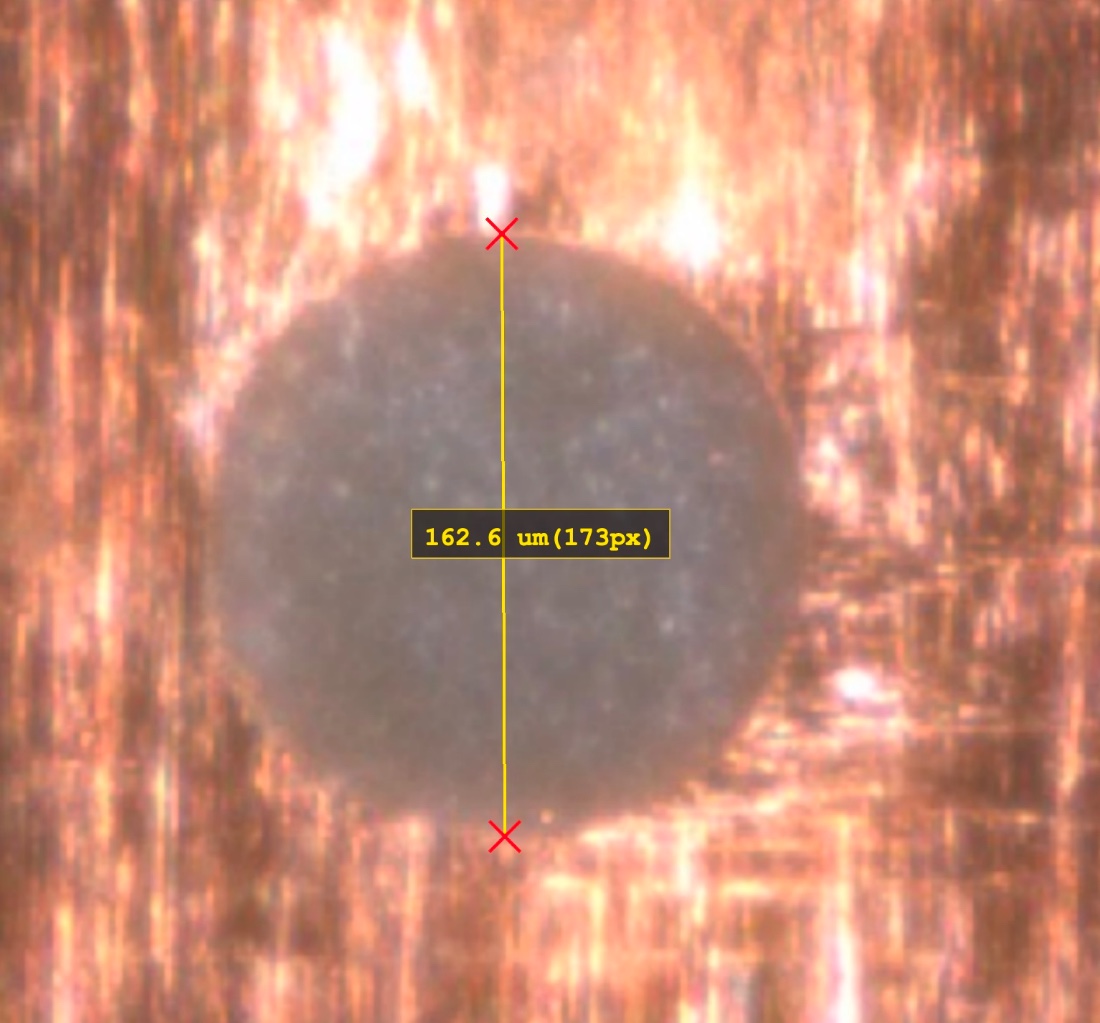
用本文的兩張實拍對比最清楚:3µm/px 時,一個視野可以同時涵蓋六個孔;到了 0.94µm/px,單一個孔就幾乎佔滿整個畫面。解析度提高約三倍,每視野的孔數卻掉了將近一個數量級。
所以正確的順序是:先確認最小需要辨識的鑽孔精度和缺陷尺寸,再回推所需解析度,最後才算產出節拍,具體形成規劃方案。一開始就追最高倍率,往往換來一台跑不動的設備。
孔座標如何取得?
最直接的方式是依客戶提供的產品 Gerber 圖檔進行座標轉換與孔位尋找——設計檔裡本來就有每個孔的位置與孔徑,轉換後即可直接作為比對基準,不必人工逐點建置。
接著系統以板面的基準點(fiducial mark)建立座標系,把設計座標對位到實際板材上,再將每個孔的中心換算成實際座標——就是封面那張圖左上角的 座標: (112.950, -120.280),單位為毫米。
有了這層對位,檢測結果就不只是「這片 NG」,而是「第幾個孔、在哪個位置、偏了多少」,也能直接指出設計上有孔、實際卻沒鑽到的孔 Miss。每孔的座標、孔徑、真圓度與判定可一併輸出成報表或 CSV,拿去做製程分析,或回饋給鑽孔設備。
孔偏移是否能補償?
要看偏移的性質,這是最容易被誤解的一題:
- 系統性偏移——整批孔朝同一方向平移,或呈現一致的旋轉、縮放(常見於材料漲縮或機台座標偏差)。這種可以從量測結果回推補償量,回饋給鑽孔或曝光設備修正,是真的能補的。
- 隨機偏移——每個孔偏的方向不一致。這通常來自機械精度、鑽針磨耗或材料局部變異,補償救不了,只能靠檢測把不良品篩出來,同時把資料回饋去追根因。
換句話說,量測資料的價值有兩層:即時篩出不良,以及長期告訴你「該調機台,還是該換鑽針」。
導入前最該釐清的不是設備規格,而是你的公差。很多客戶一開始要求「最高解析度」,但實際孔徑公差是 ±10µm——1.25µm/px 就綽綽有餘,節拍還能快上好幾倍。先拿實際樣品與公差表來談,比先比規格表有效得多。
同一套邏輯,也用在光通訊CPO與半導體
孔與位置的量測方法是通用的,換的只是產業與公差。而在所有應用裡,光通訊CPO的對準精度要求是最嚴的一級。
光通訊CPO:光耦合把對準精度推到次微米
光通訊CPO之所以特別依賴視覺量測,原因在光耦合(optical coupling)的物理特性:單模光纖的纖核直徑僅約 9µm,對準只要偏個 1µm,耦合效率就明顯下滑、插入損耗(insertion loss)跟著上升。換句話說,位置精度直接等於產品性能——這在其他產業並不常見。
也因為公差被壓到次微米,人工顯微鏡抽檢在這裡是不夠的:看得到,但量不準、無法全檢、更留不下數據。這正是光通訊CPO元件比其他產業更適合、也更需要導入自動視覺檢測與量測的原因。
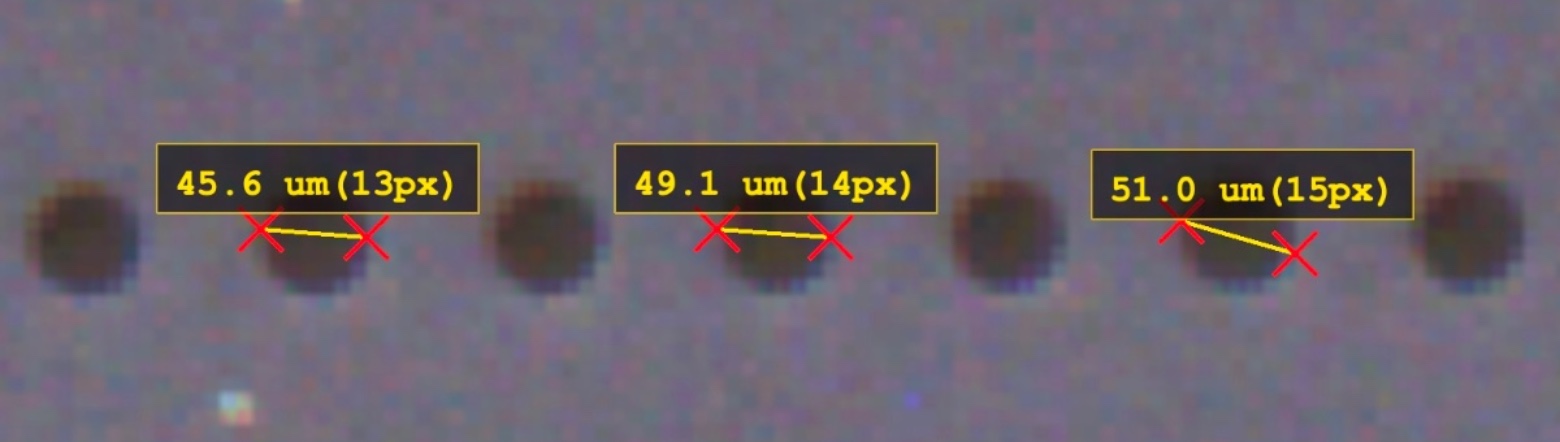
以 MPO 光纖連接器為例,ferrule 的孔位與孔徑直接決定對接品質。下圖是實際量測,相鄰孔量得 45.6µm、49.1µm、51.0µm——孔徑與孔距一致性都必須進公差。
FAU 光纖陣列:間距一致性決定整排通道的良率
FAU(Fiber Array Unit,光纖陣列單元)是把多根光纖以固定間距排列、固定在 V-groove 基板上的元件,用來與矽光子(silicon photonics)晶片或 PLC 晶片對接。常見纖距為 127µm 或 250µm,隨著共同封裝光學(CPO)與高速光模組興起,通道數與精度要求都還在往上走。
FAU 的品管難點在於——它不是單點合格就好,而是整排都要對得上:
- 單纖位置精度:每根光纖的中心座標是否落在設計位置。
- 間距一致性與累積誤差:相鄰纖距要準,整排的累積偏差更要控制;一端偏了,整排通道的耦合效率會一起掉。
- V-groove 溝槽尺寸與角度:溝槽本身的幾何決定光纖躺下去之後的實際位置。
- 端面與外觀:端面缺損、殘膠或異物都會直接反映在損耗上。
這些全都是位置與尺寸的量測問題——和本文前面談的孔徑、孔位、座標輸出是同一套邏輯,只是公差更緊、要求全檢與數據追溯。強視可達 0.2µm/px 的解析度配置,正是為這類次微米量測需求準備的。
半導體與載板:TGV 與雷射鑽孔
雷射鑽孔後的孔徑與孔位檢查、以及玻璃基板的 TGV 通孔(Through Glass Via),需求與 PCB 塞孔高度相似——同樣要量孔徑、真圓度、孔位偏移,同樣需要每孔座標,只是公差更緊、孔更密。
導入前,先確認這三件事
- 最小要抓多大的缺陷?這一題決定解析度,也決定了節拍上限。答不出來,規格就無從收斂。
- 節拍要多快?要全檢還是抽檢、單片多少秒,會反過來限制可用的解析度與視野配置。
- 座標與資料要怎麼接?只要判定結果,還是要每孔量測值回饋 MES 或鑽孔機?介面格式最好一開始就講清楚,後補通常最貴。
這三題如果你已經有答案,我們可以很快給出可行的配置與節拍估算;如果還沒有,帶著實際樣品來談,通常一次會議就能收斂。